1. 问题与方法
1.1 研究背景
与单自由度振子相比,高层建筑具有更多水平自由度。地面运动可能同时激发多个振型,楼层
位移、绝对加速度、层间位移角和基底剪力又分别反映不同的响应特征。时程分析需要把三类
对象置于同一坐标约定中:地面运动描述输入,质量、刚度和阻尼描述结构,楼层响应量描述
计算结果。相对位移和绝对加速度若采用不一致的定义,等效地震力和结果解释便可能出现
符号或量纲错误。
本文选用剪切楼作为研究对象,考察多自由度体系中基底激励、模态参与和楼层响应之间的
关系。
算例采用72m总高、等楼层质量和线性递减层刚度。地震输入由三个频率分量和衰减包络
合成,峰值加速度固定为0.30g。这组参数构成可复算的线性基准算例,用于考察模态参与、
楼层时程响应和模态截断误差之间的关系。
1.2 基本假设与方法
计算在以下四项基本假设下展开。
- 楼板在平面内保持刚性,各层质量集中于楼层标高,每层保留一个水平平动自由度。
- 基础固定,各支承点承受一致水平地面运动,结构由静止状态进入振动。
- 结构满足小变形和线弹性条件,层刚度从底层到顶层线性递减。
- 阻尼采用经典Rayleigh模型,第一阶和第三阶模态阻尼比均取5%。
分析由结构矩阵、模态性质、Rayleigh阻尼、时程积分、响应指标和数值验证六部分组成。
楼层质量与层刚度确定M和K;广义特征值问题给出频率、模态参与系数和有效质量比例;
第一阶与第三阶的目标阻尼比确定Rayleigh阻尼矩阵。合成地面加速度进入相对坐标方程,
Newmark平均加速度法计算物理坐标时程。采用相同输入和积分参数的模态坐标解重构全阶
位移,以校验直接积分。响应指标包括绝对加速度、层间位移角、基底剪力、模态截断误差和
动力平衡残差。
物理坐标解给出楼层响应,完整模态解校验坐标变换和时程积分,截断模态解用于分析有效
质量比例与特定响应误差的关系。计算结果通过时程曲线、楼层分布和动态画面呈现。
2. 结构动力学模型
2.1 相对坐标中的基底激励方程
考虑一栋N层剪切楼,每层只有一个水平平动自由度。令ui(t)表示第i层相对于地面的
水平位移,ug(t)表示地面位移,r=[1,…,1]T表示一致水平输入的影响
向量。楼层绝对位移为
x(t)=u(t)+rug(t).
代入绝对坐标下的动力平衡关系,可以得到相对坐标方程
Mu¨(t)+Cu˙(t)+Ku(t)=−Mru¨g(t).(1)
OpenSees的一致激励文档采用同一形式,并明确指出该类激励得到的是节点相对响应[1]。式
(1)中的M、C和K分别为质量、阻尼和刚度矩阵。右端项
−Mru¨g(t)是地面加速度在相对坐标中形成的等效惯性力。
本文算例采用集中质量模型:
M=diag(m1,m2,…,mN).(2)
令ki表示第i层与第i−1层之间的层刚度,并约定第0层为地基,则剪切楼刚度矩阵的
非零项为
KiiKNNKi,i+1=ki+ki+1,=kN,=Ki+1,i=−ki+1,i=1,…,N−1,i=1,…,N−1.(3)
算例参数如下。
| 参数 | 数值 |
|---|
| 楼层数N | 20 |
| 层高h | 3.6m |
| 总高度 | 72m |
| 每层集中质量mi | 7.5×10⁵kg |
| 底层层刚度 | 1.30×10⁹N/m |
| 顶层层刚度 | 0.65×10⁹N/m |
| 层刚度分布 | 从底层到顶层线性递减 |
| 计算时长 | 20s |
| 时间步长Δt | 0.01s |
2.2 模态、参与系数与有效质量
无阻尼自由振动对应广义特征值问题
Kϕj=ωj2Mϕj,(4)
其中ωj为第j阶圆频率,ϕj为对应模态。把模态按质量归一化后,
ΦTMΦ=I,ΦTKΦ=Ω2,(5)
其中Φ=[ϕ1,…,ϕN],
Ω=diag(ω1,…,ωN)。Caughey与O’Kelly给出了阻尼
线性系统具有经典模态的条件[2]。本文采用比例阻尼,因此无阻尼模态仍可解耦阻尼方程。
将u=Φq代入式(1),第j阶模态坐标满足
q¨j+2ζjωjq˙j+ωj2qj=−Γju¨g,(6)
其中
Γj=ϕjTMr(7)
为质量归一化后的模态参与系数。第j阶有效模态质量比例定义为
ηj=rTMrΓj2.(8)
全部模态完备且数值归一化正确时,∑j=1Nηj=1。这个闭合关系可以直接用于
检查特征向量的归一化和参与系数计算。
前三阶模态形状如下。图中每一阶都除以该阶最大绝对幅值,横坐标只表示相对形状;质量
归一化仍在数值计算中保留。
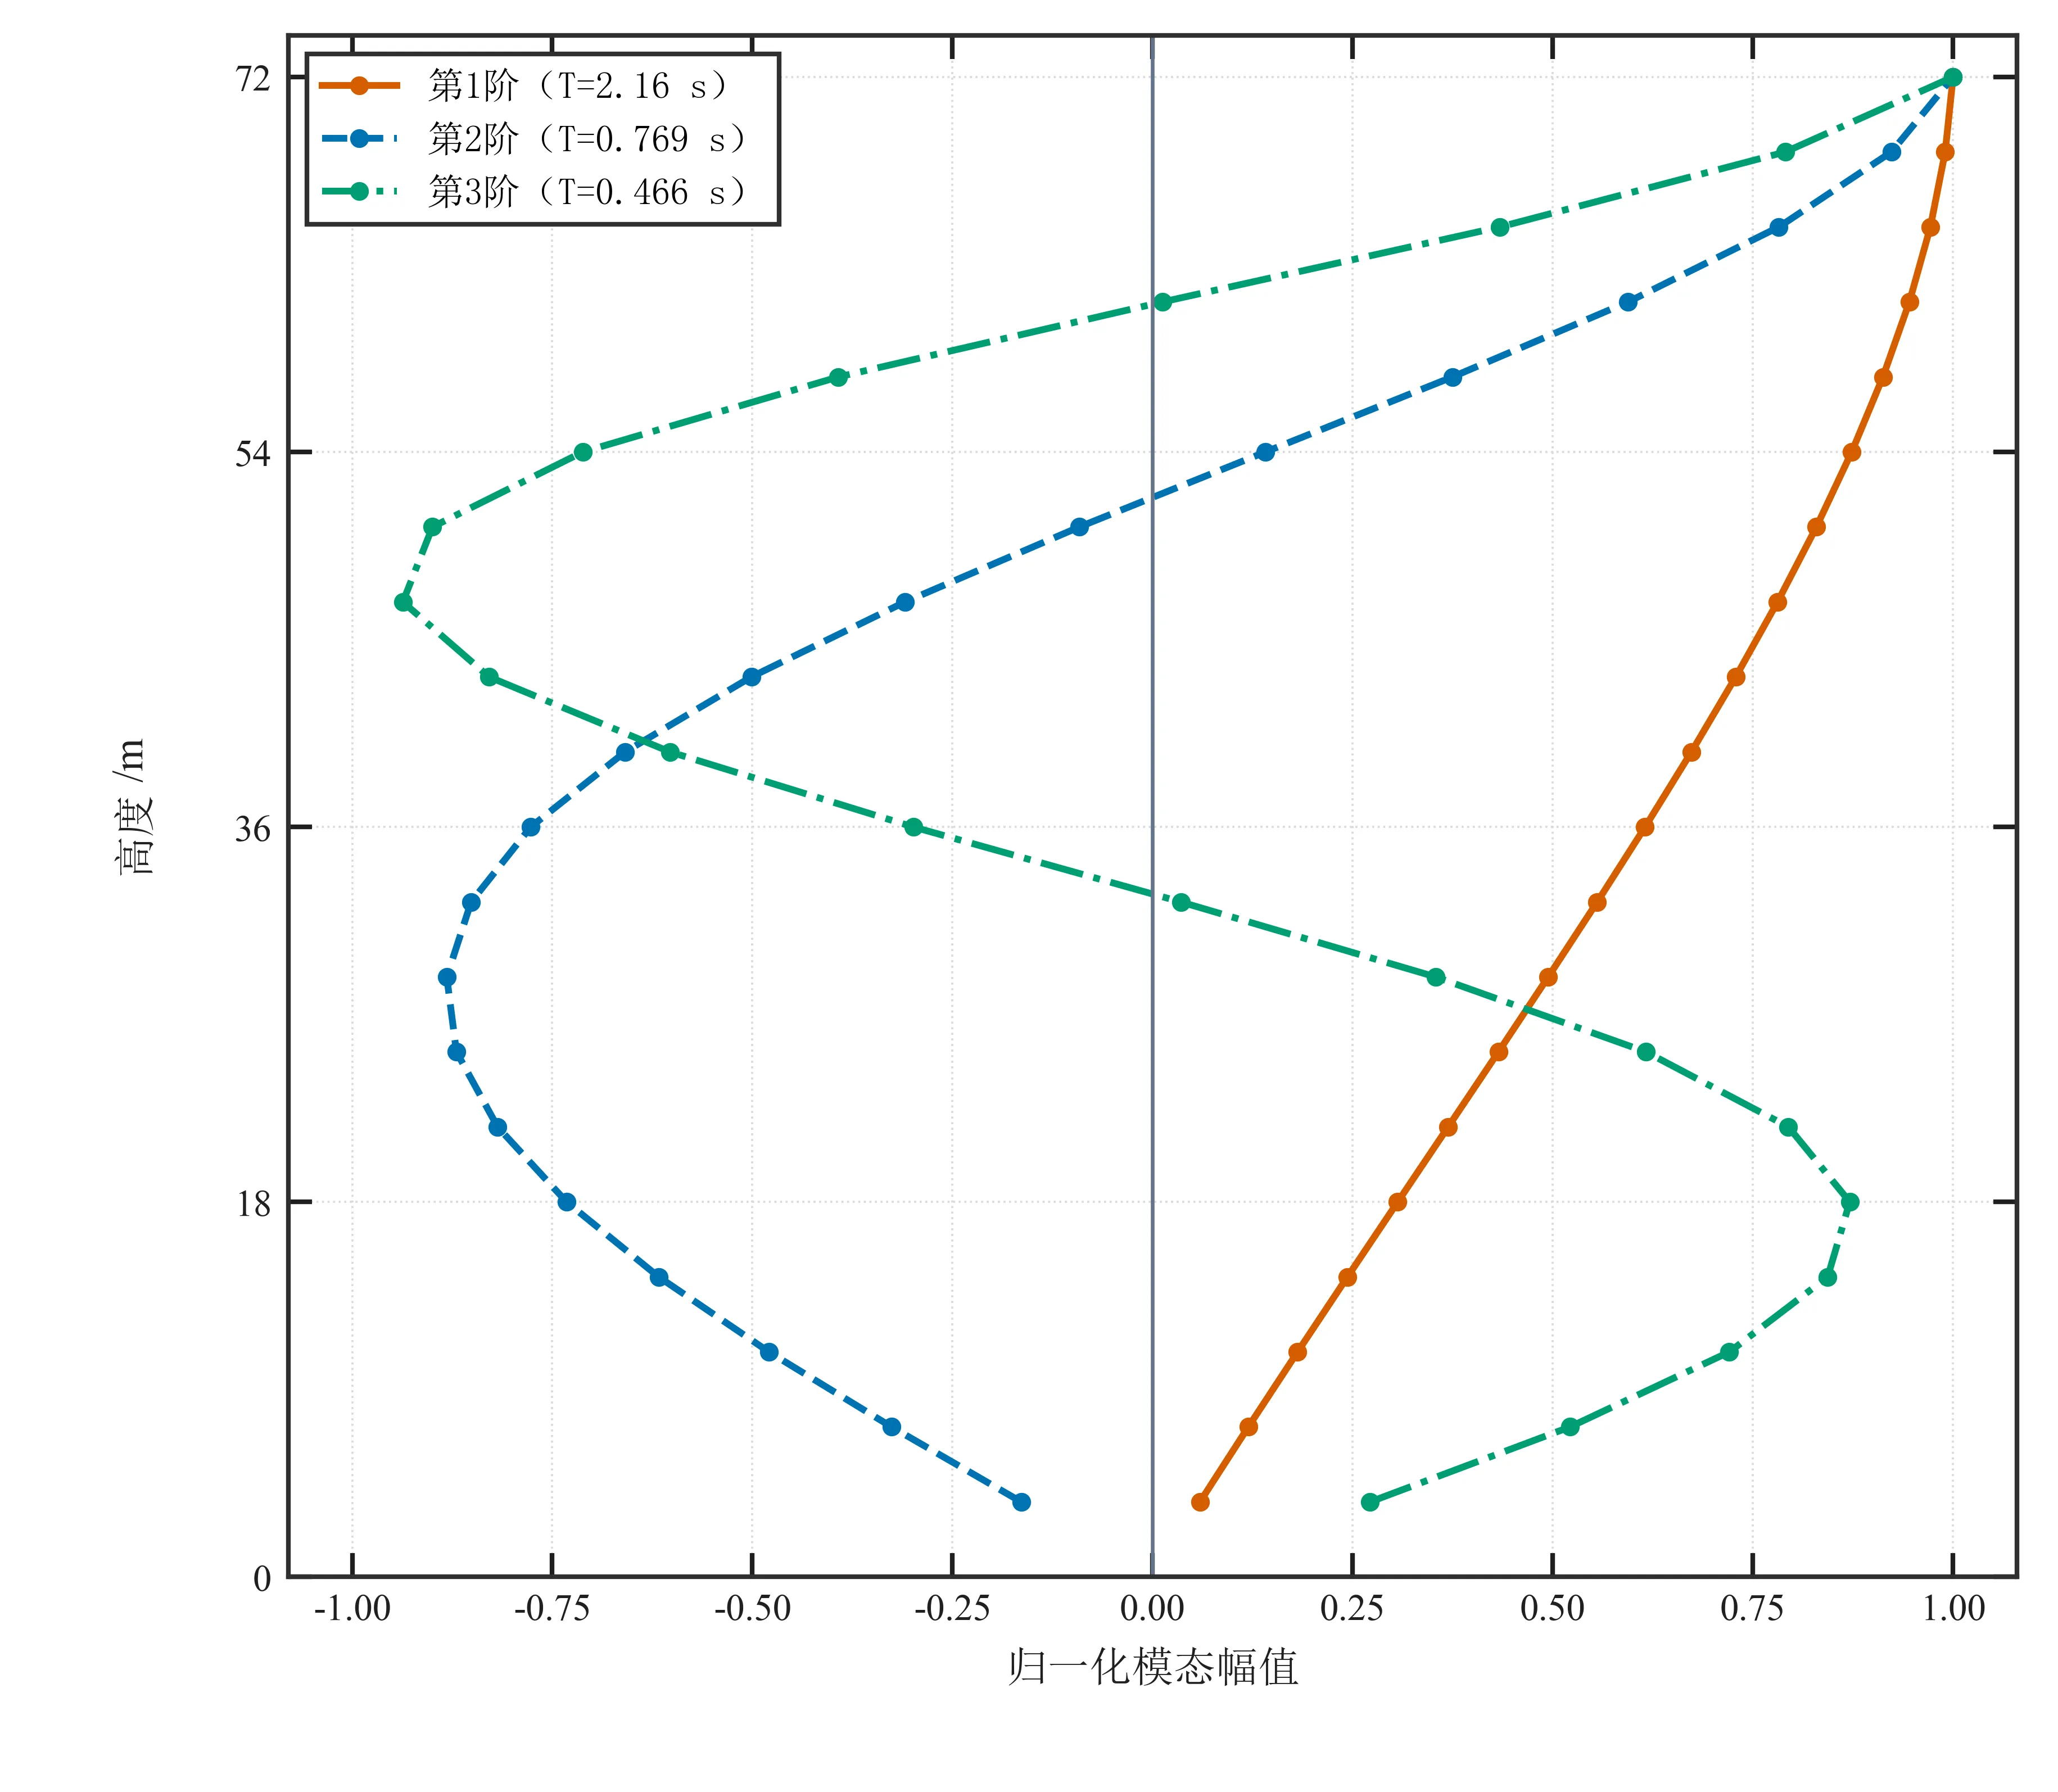
图1 20层剪切楼的前三阶模态形状。
前五阶周期与有效质量计算结果为:
| 模态 | 周期(s) | 单阶有效质量比例 | 累计比例 |
|---|
| 1 | 2.16 | 79.7% | 79.7% |
| 2 | 0.769 | 10.6% | 90.3% |
| 3 | 0.466 | 3.83% | 94.1% |
| 4 | 0.336 | 1.93% | 96.1% |
| 5 | 0.263 | 1.14% | 97.2% |
第一阶模态承担了大部分水平有效质量,第二阶使累计比例超过90%,前三阶累计比例达到
94.1%。有效质量描述输入在各阶模态上的投影;屋顶位移时程的模态截断误差在第4节另行
计算。
2.3 Rayleigh阻尼
比例阻尼写成
C=αM+βK.(9)
将式(9)投影到第j阶质量归一化模态,可得
ζj=2ωjα+2βωj.(10)
Abaqus线性动力分析理论文档给出了同一模态阻尼比关系[3]。若在第a阶和第b阶指定
相同目标阻尼比ζ,则
β=ωa+ωb2ζ,α=βωaωb.(11)
本算例在第一阶和第三阶设置ζ=5%,得到
α=0.240s−1,β=0.00610s.
Rayleigh阻尼在低频端包含质量比例项,在高频端包含刚度比例项。按式(10),第一阶和
第三阶阻尼比为5%,其余各阶阻尼比随频率变化。对于构件屈服或集中塑性模型,
Chopra与McKenna分析了Rayleigh阻尼可能产生的非物理阻尼力[4]。
3. 输入与时程积分
3.1 合成地面运动
为了让算例能够重复执行,地面加速度使用确定性的衰减多频信号。先定义包络和载波:
e(t)=(1−e−2.2t)e−0.16t,(12)
s(t)=sin(2π⋅0.65t)+0.55sin(2π⋅1.35t+0.35)+0.25sin(2π⋅2.80t+1.10).(13)
取标准重力加速度g=9.81m/s2。在
0≤t≤20s内归一化后,
u¨g(t)=0.30gmaxτ∈[0,20]∣e(τ)s(τ)∣e(t)s(t).(14)
3.2 Newmark平均加速度积分
Newmark在1959年提出了一族结构动力时程积分方法[5]。本文采用静止初始条件
u0=u˙0=0,并由式(1)计算u¨0。积分参数取
γ=1/2、βN=1/4,其中βN表示Newmark参数。位移和速度更新关系为
un+1u˙n+1=un+Δtu˙n+Δt2[(21−βN)u¨n+βNu¨n+1],=u˙n+Δt[(1−γ)u¨n+γu¨n+1].(15)
令
upredu˙pred=un+Δtu˙n+Δt2(21−βN)u¨n,=u˙n+Δt(1−γ)u¨n,(16)
则下一步加速度由
(M+γΔtC+βNΔt2K)u¨n+1=pn+1−Cu˙pred−Kupred(17)
求得。物理坐标路径取p(t)=−Mru¨g(t);模态坐标路径取第j阶广义载荷
−Γju¨g(t)。两条路径采用同一Δt、γ和βN,全阶模态
重构u=Φq用于校验直接积分。
4. 结果与验证
4.1 响应分析算法
算法1把前述方程整理为从结构参数到响应指标的计算顺序。
算法1 20层剪切楼地震响应分析。
| 阶段 | 数学关系 |
|---|
| 1. 矩阵 | M=diag(mi);K按式(3)组装。 |
| 2. 模态 | KΦ=MΦΩ2,ΦTMΦ=I;Γ=ΦTMr,ηj=Γj2/(rTMr)。 |
| 3. 阻尼 | C=αM+βK,α和β由式(11)确定。 |
| 4. 激励 | p(t)=−Mru¨g(t),pj(t)=−Γju¨g(t)。 |
| 5. 积分 | (un+1,u˙n+1,u¨n+1)=NΔt(M,C,K,pn+1;un,u˙n,u¨n),算子NΔt由式(15)—(17)定义。 |
| 6. 响应 | x¨=u¨+ru¨g;θi=(ui−ui−1)/hi;Vb=−rTMx¨。 |
| 7. 验证 | umodal=Φq;req=Mu¨+Cu˙+Ku+Mru¨g。 |
物理坐标解和全阶模态解共享输入与时间离散;前者产生楼层响应,后者校验模态投影与时程
积分。截断模态解用于评价特定响应对模态数的敏感性。
4.2 响应量与计算结果
相对位移求得后,第i层绝对加速度为
x¨i(t)=u¨i(t)+u¨g(t),(18)
层间位移角为
θi(t)=hiui(t)−ui−1(t),u0(t)=0,(19)
若把基底剪力定义为支座对结构的水平反力,则
Vb(t)=−rTMx¨(t).(20)
本文报告∣Vb(t)∣的峰值,因此整体正方向的选择不影响表中的结果。
图2把输入、四个代表楼层的相对位移、各层位移角峰值和累计有效质量放在同一张图中。
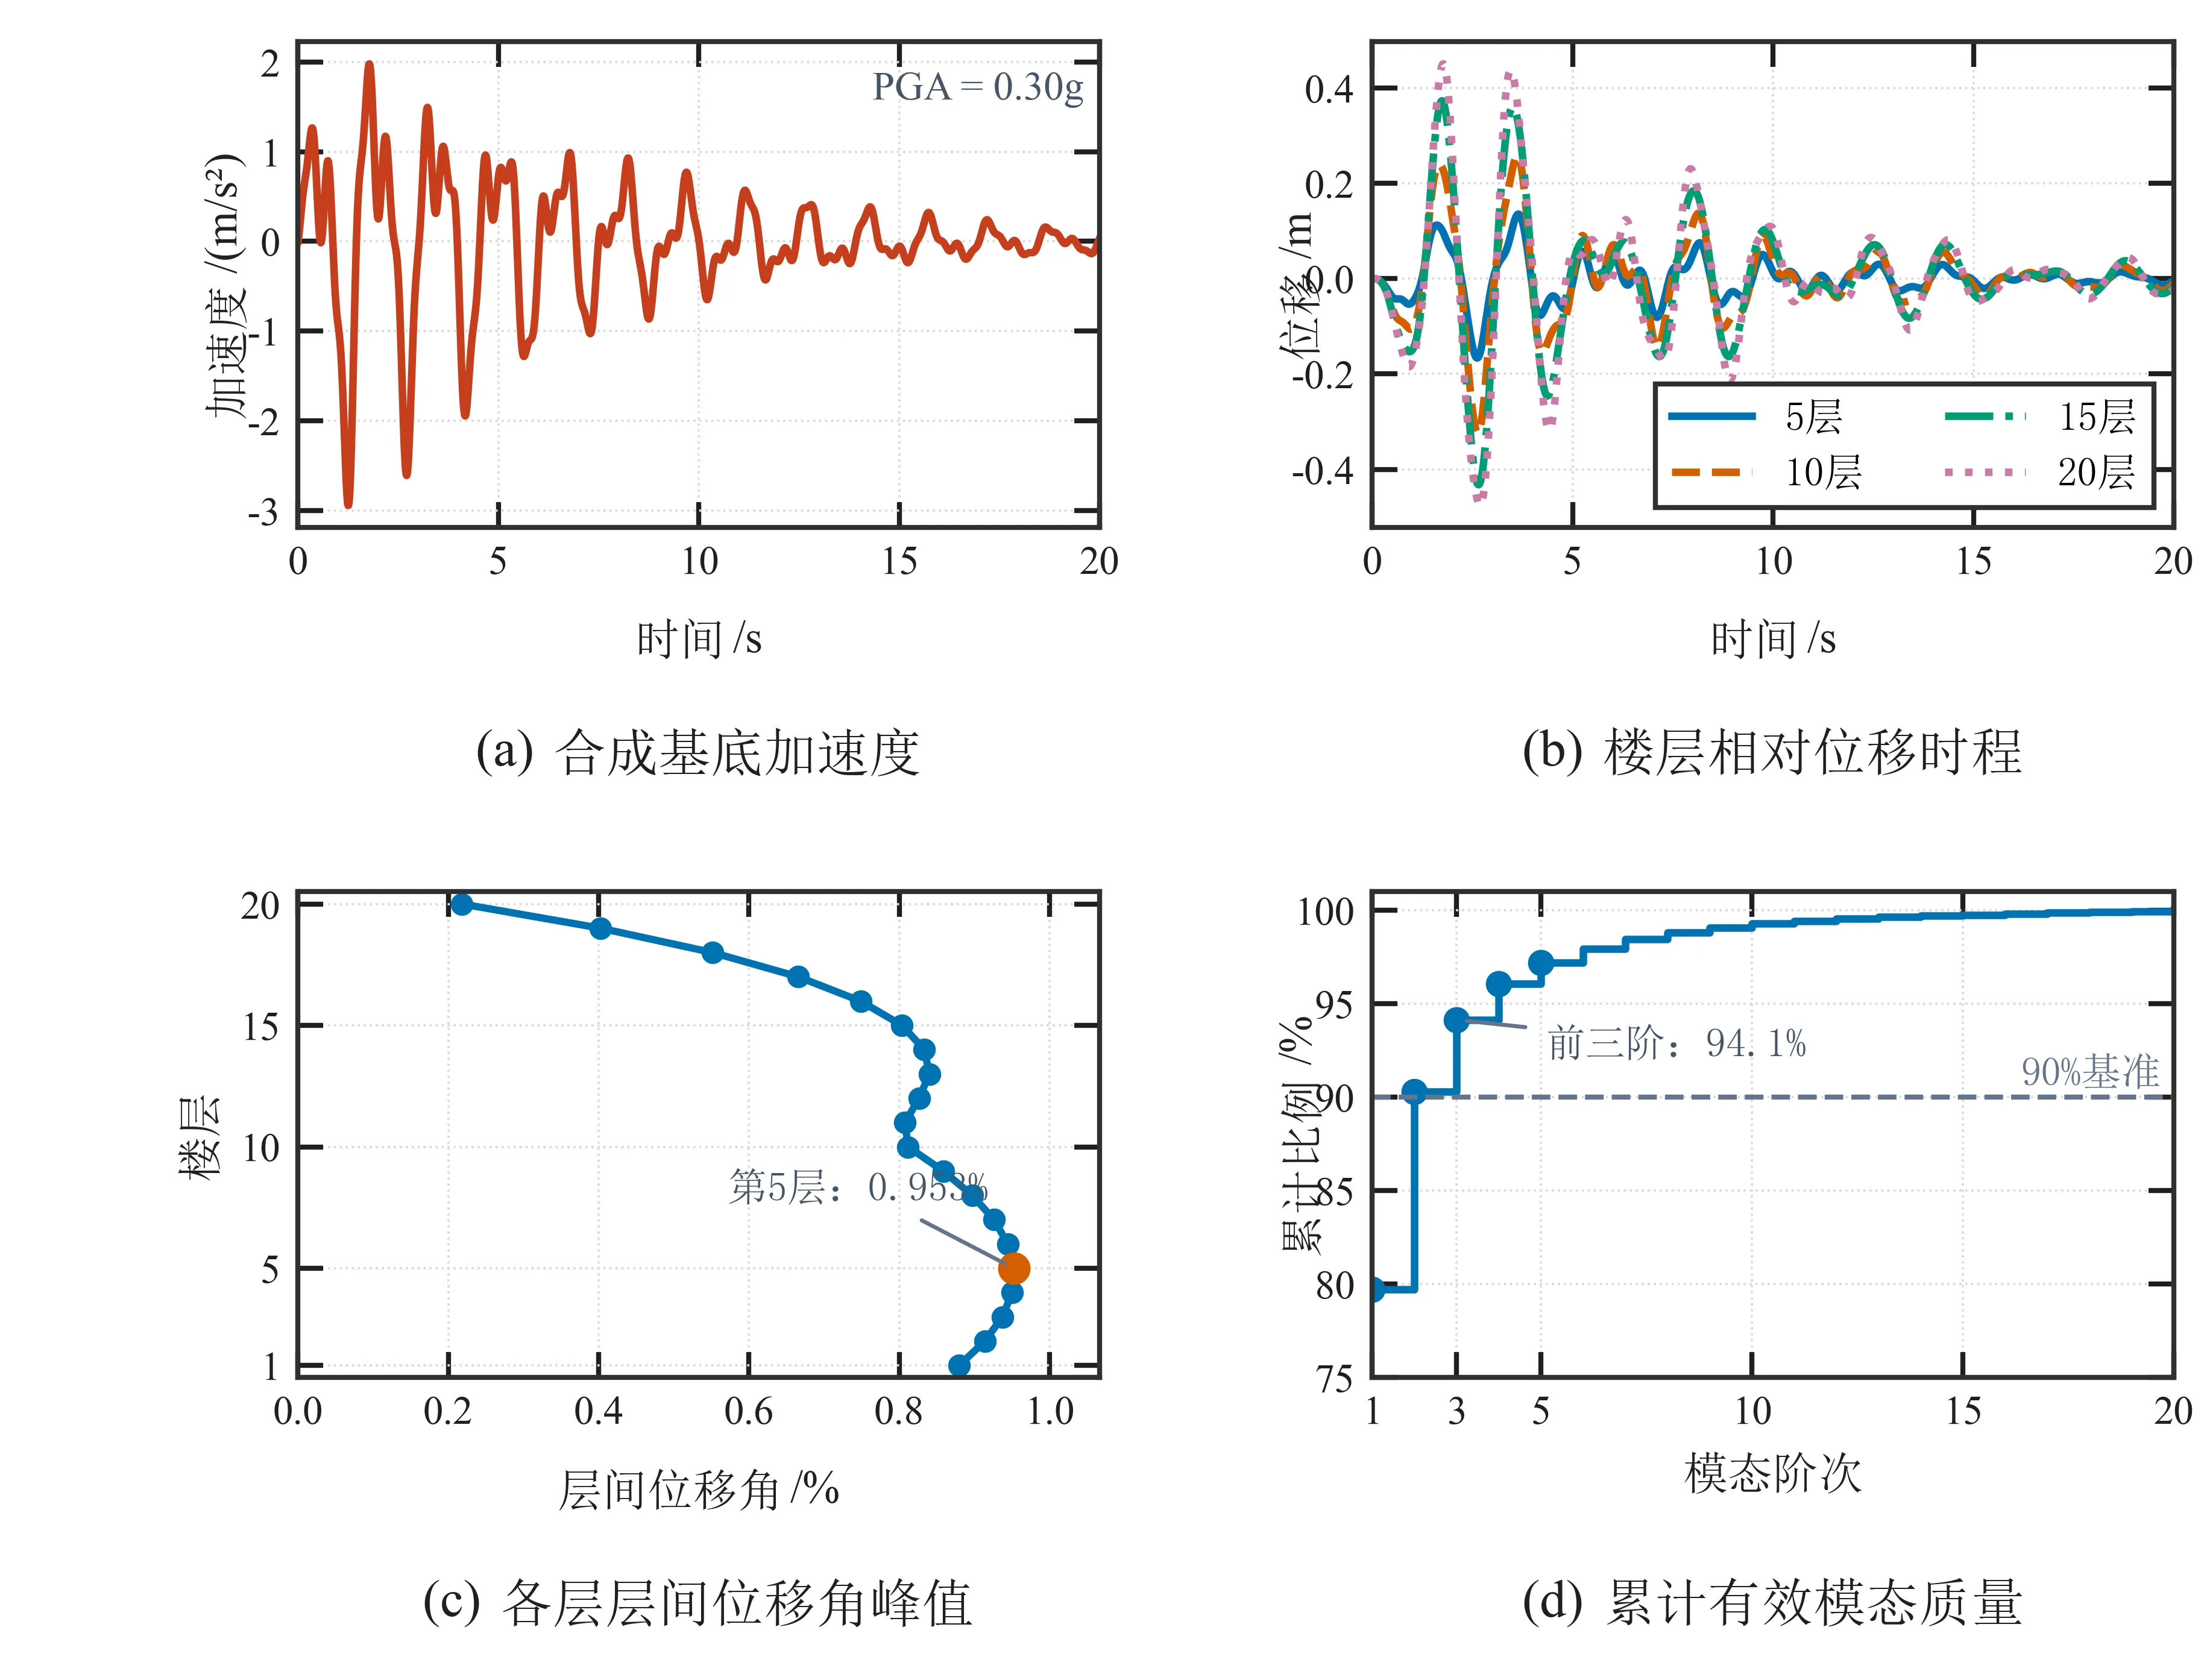
图2 20层线性剪切楼在0.30g合成输入下的响应。各楼层峰值可能发生在不同时刻。
主要数值如下:
| 响应指标 | 计算值 |
|---|
| 屋顶峰值相对位移 | 0.476m |
| 屋顶峰值绝对加速度 | 6.99m/s2 |
| 峰值基底剪力绝对值 | 42.1MN |
| 最大层间位移角 | 0.953% |
| 最大层间位移角所在楼层 | 第5层 |
| 最大层间位移角发生时刻 | 2.64s |
四条位移时程在主要峰值处具有相近相位,幅值随高度增加,符合第一阶模态占主导的计算
结果。单阶近似仍遗漏了可辨认的高阶贡献。若以完整屋顶位移时程为参考,第一阶模态的相对
L2误差为
ε1=∥uroof∥2∥uroof−uroof(1)∥2=14.4%,
前三阶误差降至
ε3=0.380%.
这组结果说明,有效质量比例适合判断模态对一致输入的参与程度;目标响应的截断误差仍需
直接计算。前三阶累计有效质量为94.1%,对应的屋顶位移时程误差为0.380%,二者采用不同
定义。
在给定层刚度分布和合成输入下,层间位移角峰值集中在第4至第6层,第5层达到0.953%。
屋顶绝对加速度达到6.99m/s2,上部楼层的惯性响应需由绝对加速度时程
评价。
4.3 数值验证
数值结果通过四项条件校验。
- M与K均为对称正定矩阵。
- 质量归一化后,ΦTMΦ与单位矩阵的元素误差在数值容差内。
- 全20阶有效质量比例之和与1的差小于10−12。
- 全阶模态位移与物理坐标位移的相对L2误差为
2.34×10⁻¹³。
动力平衡残差定义为
req(t)=Mu¨(t)+Cu˙(t)+Ku(t)+Mru¨g(t).(21)
以等效地震力最大绝对值归一化后,残差小于10−10。四项检查共同校验模态归一化、
载荷投影、阻尼投影和Newmark积分的一致性。
4.4 响应时程的动态呈现
图2把峰值和代表楼层时程压缩为静态对照,动画则保留输入、楼体变形和楼层位移的时间
同步关系。主要响应阶段内,上部楼层位移近似同相,幅值随高度增加,与第一阶模态占主导
的结果一致。楼体水平变形采用统一显示放大倍数,数值面板给出计算尺度。
5. 结论
- 第一阶模态的有效质量比例为79.7%,前三阶累计比例达到94.1%。第一阶屋顶位移
时程误差为14.4%,前三阶误差降至0.380%,表明有效质量比例和目标响应截断误差
需要分别计算。
- 在0.30g合成输入下,屋顶峰值相对位移为0.476m,峰值绝对加速度为
6.99m/s2,峰值基底剪力绝对值为42.1MN。最大层间位移角
为0.953%,发生在第5层和2.64s。
- 全阶模态位移与物理坐标位移的相对L2误差为2.34×10⁻¹³,归一化动力
平衡残差小于10−10。两项结果共同支持模态投影与时程积分的一致性;动态画面进一步
呈现了地面输入、楼体变形和楼层位移之间的时间对应关系。
参考文献
- OpenSees. Uniform Excitation.
- Caughey, T. K.; O’Kelly, M. E. J. Classical Normal Modes in Damped Linear Dynamic Systems. Journal of Applied Mechanics, 1965, 32(3): 583–588.
- Dassault Systèmes. Steady-State Linear Dynamic Analysis.
- Chopra, A. K.; McKenna, F. Modeling Viscous Damping in Nonlinear Response History Analysis of Buildings for Earthquake Excitation. Earthquake Engineering & Structural Dynamics, 2016, 45(2): 193–211.
- Newmark, N. M. A Method of Computation for Structural Dynamics. Journal of the Engineering Mechanics Division, 1959, 85(3): 67–94.

讨论 Comments
通过 GitHub 账号发言。字数够分量且被站长点过 👍 的评论,会在下次构建后出现在左侧「精选评论」。